Abra o robô. A telemetria roda junto.
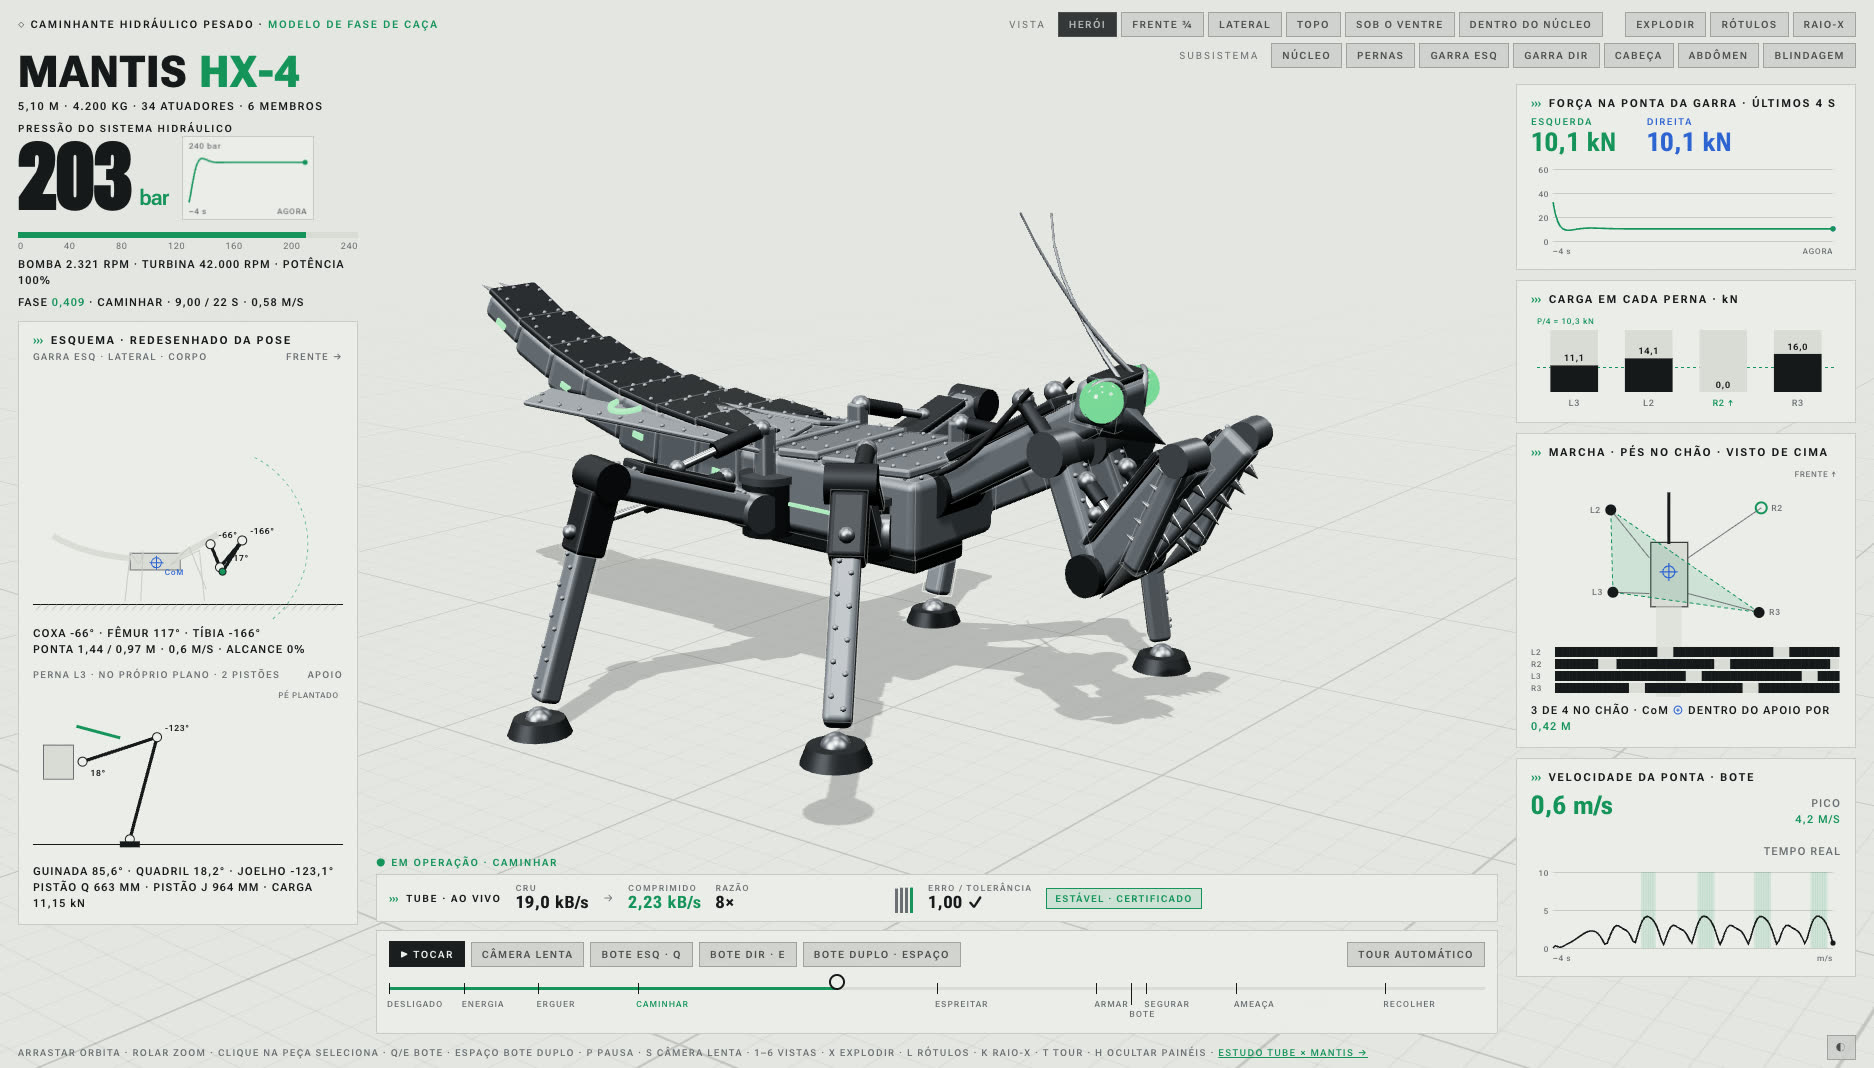
A demo é a mesma simulação deste estudo, rodando no navegador. O robô liga, se ergue, caminha, espreita uma presa e dá o bote. Em volta dele, os painéis mostram pressão, força na ponta das garras, carga em cada perna, marcha vista de cima e velocidade do bote, todos calculados da pose em cada quadro.
A faixa TUBE · ao vivo faz o trabalho de uma estação em terra. A cada segundo, os 79 canais viram blocos TUBE, são decodificados de volta e conferidos: o erro máximo dividido pela tolerância nunca passa de 1,00. A estabilidade é recalculada só com o que foi decodificado, e aparece como certificada, incerta ou fora do apoio.
Ao vivo, cada segundo é um bloco independente, para que um pacote perdido custe só aquele segundo. Isso cobra compressão: de 8 a 9 vezes ao vivo, contra 31 vezes no arquivo inteiro.
79 canais, 610 bytes por segundo.
Gravamos três ciclos completos da simulação (66 s, 3.960 amostras por canal) e declaramos uma tolerância para cada canal, em unidade de engenharia: ângulo de junta em ±0,05°, posição do pé em ±1 mm, pressão em ±0,5 bar. A tolerância é a promessa: nenhuma leitura devolvida se afasta mais que ela.
Guardados como números de 4 bytes, os 79 canais ocupam 19,0 kB por segundo. O gzip leva para 9,0 kB/s. O TUBE leva para 610 B/s, 31 vezes menos que o cru e 14,7 vezes menos que o gzip, com o pior erro em exatamente 1,00 da tolerância. Com acesso a qualquer segundo sem descomprimir o resto, o custo sobe para 1.442 B/s (13×).
Os pés no mundo comprimem 107 vezes porque pé apoiado não se mexe: o canal é uma escada, e degrau parado não custa quase nada. As juntas, que se mexem o tempo todo, comprimem 21 vezes.
| grupo | canais | tolerância | cru | TUBE v4 | razão |
|---|---|---|---|---|---|
| Juntas das pernas | 12 | ±0,05° | 185,6 KB | 8,9 KB | 21× |
| Pistões das pernas | 8 | ±0,5 mm | 123,8 KB | 5,7 KB | 22× |
| Pés no mundo | 12 | ±1 mm | 185,6 KB | 1,7 KB | 107× |
| Pés no quadril | 12 | ±1 mm | 185,6 KB | 7,6 KB | 24× |
| Carga e apoio | 8 | ±0,05 kN · apoio exato | 123,8 KB | 2,3 KB | 54× |
| Juntas das garras | 6 | ±0,05° | 92,8 KB | 2,1 KB | 45× |
| Pontas das garras | 6 | ±2 mm | 92,8 KB | 3,9 KB | 24× |
| Força e velocidade da garra | 4 | ±0,1 kN · ±0,05 m/s | 61,9 KB | 2,1 KB | 30× |
| Corpo e centro de massa | 6 | ±1 mm | 92,8 KB | 3,1 KB | 30× |
| Corpo e cabeça | 4 | ±0,05° | 61,9 KB | 1,6 KB | 39× |
| Hidráulica | 1 | ±0,5 bar | 15,5 KB | 0,2 KB | 66× |
| Total | 79 | 1.222,0 KB | 39,3 KB | 31× |
O robô saiu do apoio. A telemetria comprimida viu.
Um robô de quatro pernas parado não cai enquanto o centro de massa estiver dentro do polígono formado pelos pés no chão. A distância até a borda é a margem de estabilidade. Quando uma perna levanta, o polígono vira triângulo, e o corpo precisa se deslocar para o lado certo antes.
Na primeira versão, esse balanço diminuía junto com a velocidade. No fim de cada caminhada, uma perna ainda estava no ar quando o balanço já tinha sumido, e o centro de massa saía do apoio por até 7,6 cm: 26 quadros em três ciclos, cerca de 0,15 s por ciclo. Visualmente, nada chamava atenção.
Recalculamos a margem só a partir da telemetria comprimida. O erro dela tem limite conhecido: no máximo 2√2 vezes a tolerância dos pés e do centro de massa. Fora desse limite o veredito é certificado; dentro, é incerto, e o sistema diz que não sabe.
| tolerância nos pés e no centro de massa | custo | v1: quadros fora, certificados | v1: incertos | v1: vereditos errados | corrigida: incertos |
|---|---|---|---|---|---|
| 1 mm | 33 B/s | 26 de 26 | 1 | 0 | 0 |
| 1 cm | 20 B/s | 19 de 26 | 12 | 0 | 0 |
| 5 cm | 12 B/s | 0 de 26 | 64 | 0 | 0 |
| 10 cm | 9 B/s | 0 de 26 | 208 | 0 | 95 |
Com 1 mm de tolerância, 33 bytes por segundo bastam para certificar os 26 quadros fora do apoio. Com 5 cm, o tropeço some do radar, mas os quadros viram incertos, não estáveis: a compressão não esconde o problema, avisa que não consegue decidir. Em nenhuma tolerância o veredito saiu do lado errado.
A correção: o balanço começa antes da primeira passada e só termina depois que a última perna pousa. A margem mínima passou de −7,6 cm para +24,1 cm, e até 5 cm de tolerância não sobra nenhum quadro incerto.
Mande os ângulos. Os pés vêm com garantia.
A posição de cada pé e o comprimento de cada pistão são funções dos três ângulos da perna. Quem recebe os ângulos pode calcular o resto. A pergunta é se a garantia sobrevive à conta.
Sobrevive, se o ângulo for mais apertado. O braço de alavanca do pé, no pior caso, soma 6,46 m; para garantir 1 mm no pé, o ângulo precisa de ±0,0089°. Com isso, os pistões ficam garantidos em 0,10 mm.
Mandar 12 ângulos apertados custa 35% menos que mandar 32 canais (ângulos, pés e pistões). O pior erro medido nos pés derivados foi 0,46 mm, dentro do 1 mm garantido. A garantia é de pior caso, por isso sobra margem.
Andar custa 3,2 vezes ficar parado.
Quando o robô está parado, quase todos os canais repetem o valor anterior, e o compressor não tem o que mandar. Quando caminha, todas as juntas e pistões mudam a cada quadro.
Medido em janelas de 1 s: desligado custa 479 B/s, caminhando 1.511 B/s. O bote é rápido (a ponta da garra chega a 28 m/s), mas dura décimos de segundo e custa menos que a caminhada.
Para dimensionar o enlace de rádio, a conta é pela fase mais cara, não pela média.
O quanto cada leitura devolvida pode se afastar da original. É declarada por canal, em unidade de engenharia, e conferida em cada leitura.
A distância do centro de massa até a borda do polígono dos pés no chão. Negativa quer dizer fora do apoio.
Um veredito que continua certo mesmo no pior erro que a compressão permite.
Quando o pior erro permitido poderia virar o veredito. O sistema diz que não sabe, em vez de chutar.
Onde isso pode estar errado.
É simulação
A telemetria não tem ruído de sensor. Robô de verdade comprime menos: no TUBE, o IMU de um robô real com ROS2 fica 21 vezes menor, e o braço ALOHA, 37 vezes. Os 31× daqui são o teto, não a promessa.
A estabilidade é estática
A margem usa o centro de massa projetado no chão, sem aceleração. No bote, o robô é dinâmico, e a conta certa seria outra (o ponto de momento zero).
A garantia derivada é de pior caso
O braço de alavanca soma todas as juntas no pior alinhamento. O erro medido nos pés ficou em menos da metade do garantido; uma conta mais fina gastaria menos bytes.
Ao vivo comprime menos
Blocos de 1 s começam do zero a cada segundo. É o preço de não perder mais que um segundo quando um pacote some.
Isto se aplica ao seu caso?
Conte em duas linhas o que você precisa decidir ou medir. A primeira conversa serve para ver se a medição resolve o seu caso, e, se não resolve, dizemos.
← Telemetria certificada · stickybit.com.br
- Simulação: Mantis HX-4, Three.js com geometria procedural, ruído determinístico (semente 29). Nenhum modelo 3D importado.
- Telemetria: 3 ciclos de 22 s a 60 Hz, 3.960 amostras por canal, 79 canais. A demo gera a mesma série, quadro a quadro.
- Codec: TUBE v4 em JavaScript (codec4.js), idêntico ao Go byte a byte. Cada canal foi decodificado e conferido contra a tolerância.
- Análise e resultados: analise.js, resultados.json (corrigida) e resultados-v1.json (antes da correção).